Pourquoi un robot réussit une démonstration et échoue dans un atelier
Édition : Pierre
Comprendre les écarts entre démonstration robotique et atelier : variabilité des pièces, perception, préhension, reprise et tests représentatifs.
Une démonstration montre qu’un système peut accomplir une tâche dans des conditions données. Un atelier exige qu’il la répète avec des pièces variables, des perturbations, des changements de série et des incidents. La difficulté se situe souvent dans la perception, la préhension, l’intégration et la reprise après échec. Pour évaluer une solution robotique, il faut donc mesurer la production utile sur un ensemble représentatif de situations. Le meilleur cycle filmé ne décrit ni la variabilité du temps de travail ni les interventions nécessaires pour maintenir le système en fonctionnement.
Le geste visible n’est qu’une partie du système
Quand un robot prend une pièce et la dépose, plusieurs opérations ont déjà eu lieu. Le système doit identifier l’objet, estimer sa position, choisir une prise, planifier un mouvement et vérifier le résultat. Une réussite finale ne dit pas laquelle de ces étapes est robuste ni laquelle dépend de conditions soigneusement préparées.
Le NIST décrit des méthodes d’évaluation de l’assemblage robotique fondées sur des tâches et des facteurs précis. Taille et symétrie des pièces, obstacles, occultations et résistances mécaniques influencent la difficulté. Cette approche montre pourquoi le nom du robot ou la puissance de son calcul ne suffisent pas à prédire le résultat d’une application.
Une vidéo peut être parfaitement authentique tout en restant insuffisante pour une décision industrielle. Elle peut montrer une capacité réelle sans renseigner la fréquence des échecs ou les conditions de préparation. Il ne faut donc pas opposer démonstration et réalité comme si la première était nécessairement trompeuse. Il faut lui attribuer la bonne portée.
La première question consiste à demander ce qui est inclus dans la démonstration : les pièces sont-elles disposées à la main, la reconnaissance est-elle automatique, les reprises sont-elles montrées et la sortie est-elle contrôlée ? Chaque réponse délimite la fonction démontrée. Ce périmètre permet ensuite de construire un essai plus représentatif.
La perception rencontre des objets moins coopératifs
Un capteur fournit des informations avec des limites liées à la scène. Les reflets, les occultations et les objets difficiles à distinguer peuvent compliquer l’estimation de position. Dans un bac, une pièce accessible visuellement peut être partiellement cachée mécaniquement. Voir un objet et pouvoir le saisir ne sont donc pas la même chose.
Un retour documenté de Fraunhofer IPA sur le prélèvement en vrac, publié en 2021, décrit notamment les difficultés liées aux pièces fines et brillantes près du fond d’un bac. Ce témoignage porte sur des travaux et applications précis. Il n’est pas présenté comme un taux d’échec actuel de l’ensemble du secteur.
Le problème peut changer à mesure que le bac se vide. Les premières prises ne représentent pas nécessairement les dernières. Les pièces restantes peuvent être moins accessibles ou plus difficiles à distinguer du fond. Une évaluation limitée aux premières saisies risque ainsi de surestimer la capacité à traiter un lot complet.
Pour examiner la perception, il faut varier les conditions que l’application rencontrera réellement. Les variations doivent être décrites, pas choisies après coup pour produire un beau résultat. L’objectif est de savoir quelles situations sont prises en charge et lesquelles nécessitent une autre stratégie ou une intervention.
La pince décide aussi de ce qui est possible
L’outil de préhension détermine les prises accessibles, les collisions possibles et la manière dont la pièce peut être tenue. Fraunhofer IPA souligne le rôle central de sa conception. Un robot peut atteindre une position théorique sans que la pince puisse y entrer ou refermer ses doigts autour de l’objet dans la scène réelle.
Les propriétés de la pièce comptent également : forme, rigidité, surface et tolérances. Une stratégie adaptée à un objet peut mal fonctionner sur une variante pourtant proche visuellement. Il faut donc distinguer la compatibilité nominale d’une famille de produits et les variations effectivement éprouvées. Le terme « flexible » demande un périmètre de test.
La dépose peut être plus exigeante que la prise. Un assemblage demande parfois un alignement, une orientation ou une gestion du contact que le déplacement libre ne révèle pas. Les plateaux d’essai du NIST comprennent plusieurs tâches, comme des insertions et des vissages, pour caractériser des compétences distinctes plutôt que les résumer par une seule démonstration.
Une solution robuste peut aussi provenir d’une adaptation de l’environnement : présentation des pièces, support ou organisation du flux. Ce n’est pas nécessairement un échec de la robotique. Il faut simplement rendre cette préparation visible dans le coût, le périmètre et l’évaluation, au lieu de l’attribuer implicitement à une capacité générale du robot.
La cadence utile inclut les exceptions
Le temps d’un cycle réussi ne décrit pas le temps nécessaire pour obtenir une quantité de pièces conformes. Les échecs, les tentatives supplémentaires, les changements et les arrêts influencent la production utile. La définition de la métrique doit préciser si ces événements sont inclus. Sinon, deux chiffres de cadence peuvent correspondre à des réalités différentes.
Fraunhofer IPA décrit, dans son retour de 2021, le problème posé par la variabilité du temps de prélèvement lorsque le système alimente une ligne. Une station isolée peut sembler rapide tout en perturbant un ensemble qui attend un flux régulier. L’évaluation doit donc examiner l’intégration dans le processus, pas seulement la performance du bras.
Les tampons, les règles de reprise et la coordination avec les autres machines font partie de cette intégration. Leur rôle doit être explicite. Une capacité obtenue avec un stock intermédiaire ou une intervention fréquente peut être utile, mais elle ne doit pas être présentée comme une autonomie totale sans conditions.
Ce qui compte : compter les produits conformes et documenter les interruptions permet de relier la démonstration au besoin de l’atelier. Une moyenne seule peut masquer des épisodes longs qui désorganisent le flux. Il faut donc conserver la distribution des temps et les types d’incidents pertinents pour la décision.
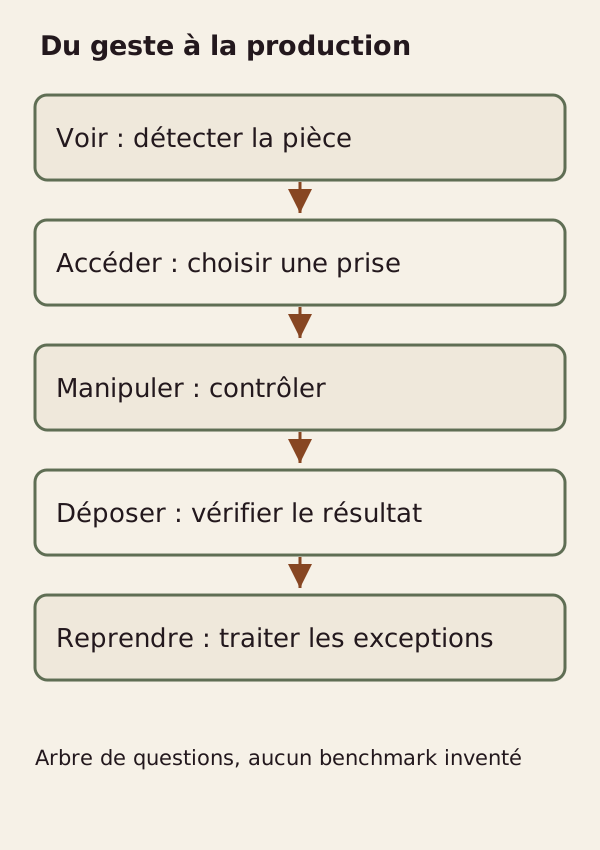
Le dessin classe les questions à examiner. Il ne représente pas des résultats mesurés ni une fréquence d’échec réelle.
Construire un essai de variabilité
Un essai utile commence par définir la tâche et le résultat acceptable. Il faut décrire la pièce, la position finale, la qualité attendue et le périmètre du système. Cette définition évite qu’une réussite soit déclarée sur le seul déplacement alors que l’application exige aussi une orientation ou un contrôle de conformité.
On identifie ensuite les variations représentatives : types de pièces, positions, remplissage du bac, obstacles et changements de série, selon l’application. Il ne s’agit pas d’ajouter toutes les difficultés imaginables. Il s’agit de couvrir les conditions prévues et de documenter celles qui restent hors du périmètre.
Le NIST insiste sur la répétition des tâches pour disposer de résultats comparables et sur l’analyse statistique appropriée. Une exécution réussie ne mesure pas une fiabilité. Le nombre de répétitions doit être justifié par l’objectif de l’évaluation, sans choisir un nombre arbitraire uniquement pour donner une apparence scientifique au test.
Le protocole doit aussi prévoir comment les échecs seront classés. Une absence de détection, une prise impossible, une perte de pièce et une dépose incorrecte n’appellent pas les mêmes corrections. Un indicateur global peut résumer le résultat, mais le registre des causes est nécessaire pour comprendre ce qui limite le système.
| Variation | Observation à conserver | Question industrielle |
|---|---|---|
| Bac plein puis presque vide | Réussites, reprises et temps par étape | Le lot peut-il être terminé ? |
| Pièces et orientations prévues | Couverture des cas et exclusions | Quelle flexibilité est démontrée ? |
| Prise et dépose | Conformité à chaque étape | La tâche complète est-elle réussie ? |
| Incident contrôlé dans un essai sûr | Intervention et remise en état | Comment le système reprend-il ? |
| Série prolongée | Arrêts, dérives et maintenance | Quelle production utile est obtenue ? |
Cette grille propose un cadrage documentaire, pas une consigne de mise en danger d’une cellule. Les essais physiques doivent être conçus et autorisés par les personnes compétentes, avec les protections nécessaires. Aucun protocole n’a été exécuté dans le cadre de ce dossier ; aucune performance chiffrée n’est revendiquée.
Un retour d’expérience ne se transpose pas sans conditions
Le cas Fraunhofer IPA montre un trajet entre recherche et application, avec des ajustements de vitesse, de préhension et d’interface. Son intérêt est de rendre visibles des problèmes d’intégration concrets. Il ne permet pas de prédire la rentabilité ou la cadence d’un autre atelier. La provenance du témoignage, liée au développement de la solution, doit également être conservée.
Les méthodes du NIST offrent une autre perspective : décomposer les compétences et construire des comparaisons reproductibles. Elles ne remplacent pas un essai sur le procédé final. Une bonne performance sur un plateau de test établit une capacité dans ce cadre ; la généralisation demande de montrer la correspondance avec les contraintes de l’application.
Le rapprochement des deux sources donne une méthode de lecture plus solide. On part d’une tâche industrielle, on identifie les compétences qu’elle exige, puis on examine les preuves disponibles pour chacune. Les lacunes deviennent des essais à prévoir plutôt que des hypothèses favorables intégrées silencieusement au projet.
Ce que cela change pour une entreprise
Une demande de proposition peut exiger une description des conditions nécessaires à la performance annoncée : préparation des pièces, calibrations, changements d’outil et interventions humaines. Ces éléments permettent de comparer les offres sur un périmètre commun. Sans eux, la solution la plus spectaculaire en démonstration n’est pas forcément celle qui répond le mieux au besoin.
La maintenance et les compétences disponibles doivent également être prises en compte. Un système peut être performant mais demander un savoir-faire difficile à maintenir localement. Il faut savoir comment les réglages, les versions et les incidents sont documentés, ainsi que les responsabilités en cas de changement. La capacité technique doit être reliée à une capacité d’exploitation.
La réception devrait porter sur des critères préparés avant les essais. Cela permet d’éviter que les objectifs changent après observation des résultats. Les situations non couvertes doivent être explicitement listées, avec la réponse prévue. Une limite claire est souvent plus utile qu’une promesse de polyvalence qui ne précise aucune condition.
Ce qui reste à démontrer : le passage de la démonstration à l’atelier demande des preuves sur la variabilité, les exceptions et la production utile. Un robot qui réussit un geste a montré quelque chose d’important. Pour décider de l’intégrer, il faut encore savoir combien de conditions réelles ce succès couvre et ce que l’organisation doit fournir pour le rendre répétable.
Conserver les échecs pour savoir quoi améliorer
Le registre d’essai doit conserver les tentatives non abouties et les interventions, pas seulement les cycles réussis. Il devient alors possible de distinguer un problème de perception, une difficulté d’accès ou une limite de l’outil. Cette classification aide à orienter les améliorations au lieu d’attribuer tous les incidents à une catégorie vague d’intelligence insuffisante.
Il faut également conserver les changements effectués entre séries. Si la pince, les paramètres ou la présentation des pièces ont été modifiés, le résultat suivant correspond à une nouvelle configuration. Comparer les deux reste utile, à condition de rendre cette différence explicite et de ne pas présenter la série entière comme un essai homogène.
Sources et périmètre
Sources lues le 19 octobre 2026 : NIST, Assembly Performance Metrics and Test Methods ; Fraunhofer IPA, Automation of automation and bin picking, 17 février 2021. Le cas historique n’est pas présenté comme un benchmark actuel ; aucun essai robotique ni retour client propre à Pnebbula n’est inventé.