Cobot ou robot industriel : la sécurité dépend-elle vraiment du nom ?
Édition : Célia
Comprendre pourquoi la sécurité d’une application robotisée dépend du poste, des outils et des risques, au-delà des étiquettes cobot et robot.
Le mot « cobot » ne suffit pas à déclarer une installation sûre. Le risque dépend du robot, de son outil, de la pièce manipulée, de ses mouvements et des personnes qui interviennent autour de lui. Une fonction de limitation de force ou de vitesse contribue à une stratégie de prévention ; elle ne remplace pas l’analyse de l’application complète. Pour lire une proposition d’automatisation, il faut donc examiner les tâches et les situations d’intervention. L’enjeu est de comprendre ce qui a été évalué et validé, sans transformer une appellation commerciale en garantie de sécurité.
Le robot n’est qu’un composant de la situation
Un bras robotisé porte souvent un outil, saisit une pièce et interagit avec des équipements voisins. Ces éléments modifient les dangers. L’INRS rappelle que les éléments en mouvement incluent le bras, les pinces, l’outil et la pièce. Les risques peuvent notamment comprendre des chocs, des écrasements et des dangers liés au procédé.
Un outil coupant, une pièce chaude ou un matériau dangereux ne perdent pas leurs propriétés parce que le bras est présenté comme collaboratif. De même, une zone entre un élément mobile et un équipement fixe peut créer une situation différente d’un mouvement dans un espace dégagé. L’analyse doit porter sur ce que l’installation fait réellement.
Le manuel technique de l’OSHA consacré aux robots industriels décrit l’application comme un ensemble intégrant notamment effecteurs, capteurs, protections et équipements de commande. Il souligne que même un robot d’apparence peu dangereuse peut être utilisé dans une application risquée. Cette source américaine éclaire les mécanismes de danger ; elle ne remplace pas le cadre applicable en France.
Pour un acheteur, la première demande utile consiste à faire décrire la cellule complète. Un document portant sur le bras seul ne répond pas aux questions concernant l’outil ajouté, les pièces et l’organisation du poste. Le périmètre de l’évaluation doit correspondre au périmètre du travail, y compris les équipements connectés.
« Collaboratif » décrit une interaction à organiser
Le travail humain et le mouvement du robot peuvent être organisés de plusieurs manières. Certaines situations prévoient un arrêt lorsque la personne entre dans une zone ; d’autres reposent sur la surveillance de la séparation ou sur des fonctions adaptées à un contact possible. Le choix dépend de l’analyse des risques et des conditions réelles de l’application.
La page INRS consultée présente plusieurs principes techniques et insiste sur leur association avec des mesures organisationnelles. Elle date de 2021 et cite des références normatives de cette période. Elle est utilisée ici pour expliquer la prévention, sans présenter chaque formulation comme l’état exhaustif des exigences normatives actuelles.
Il faut distinguer une fonction disponible dans un équipement et une fonction correctement intégrée dans une installation. Un capteur de présence, par exemple, doit être relié à une réponse adaptée du système. La détection ne constitue pas à elle seule une démonstration que le mouvement dangereux sera maîtrisé dans toutes les situations prévues.
Ce dossier n’indique aucun réglage de vitesse, de force ou de distance. Ces paramètres dépendent d’une évaluation technique et de méthodes de validation appropriées. Les simplifier en une valeur universelle donnerait au lecteur une règle dangereusement incomplète. L’objectif est de savoir quelles preuves demander, pas de fournir une procédure de mise en service.
Les tâches ordinaires ne sont pas les seules à examiner
Une démonstration montre souvent le fonctionnement nominal : les pièces sont présentes, la trajectoire s’exécute et personne n’a besoin d’intervenir. L’installation réelle comporte aussi préparation, changement de série, réglage, récupération d’une pièce, nettoyage et maintenance. L’OSHA souligne que les dangers peuvent apparaître à différentes étapes du cycle de vie.
Ces interventions peuvent placer une personne dans une zone où elle ne se trouve pas pendant la production habituelle. Elles peuvent aussi mobiliser des sources d’énergie ou des mouvements différents. L’analyse doit donc décrire les situations et les responsabilités, au lieu de supposer que tout arrêt rend immédiatement toute intervention sûre.
La reprise après un incident mérite une attention spécifique. Qui comprend l’état du système ? Qui peut autoriser le redémarrage ? Comment la présence d’une autre personne est-elle prise en compte ? Ces questions ne sont pas des détails de confort. Elles concernent la manière dont les fonctions techniques et l’organisation se rencontrent dans le travail réel.
Ce qui compte : la preuve de sécurité doit couvrir les situations pertinentes, pas seulement le cycle montré lors de la vente. Un dossier qui ne décrit que la production normale peut laisser des questions importantes ouvertes. L’absence de réponse doit être identifiée avant de conclure que le poste est prêt à fonctionner.
L’outil, la charge et l’environnement changent le risque
La géométrie de l’outil et de la pièce influence les contacts possibles. Une arête, une zone de pincement ou une pièce susceptible d’être projetée demandent une analyse propre. Les capacités du bras ne suffisent pas à caractériser ces situations. L’OSHA mentionne notamment les défaillances de préhension et les projections parmi les dangers à considérer.
L’environnement peut ajouter d’autres contraintes : chaleur, produits chimiques, fumées, bruit ou obstacles. Une application sûre sur un aspect mécanique ne devient pas sûre sur tous les autres aspects. L’INRS évoque également les contraintes physiques et psychiques qui peuvent accompagner la coactivité. L’automatisation ne se juge donc pas seulement à la proximité autorisée entre un humain et un robot.
Une modification de pièce ou d’outil peut changer la situation même lorsque le programme principal semble identique. Il faut déterminer ce qui doit être réévalué après un changement. La gestion des versions et des configurations permet de savoir à quel état de l’installation correspond une validation. Sans cette trace, un document ancien peut être utilisé hors de son périmètre.
La vitesse doit aussi être comprise dans l’ensemble de l’application, avec la masse, la trajectoire et les possibilités de contact. Aucun de ces paramètres n’est une garantie autonome. Le lecteur peut demander comment les conditions retenues dans l’analyse correspondent aux conditions réelles, sans essayer de recalculer lui-même une sécurité à partir d’une brochure.
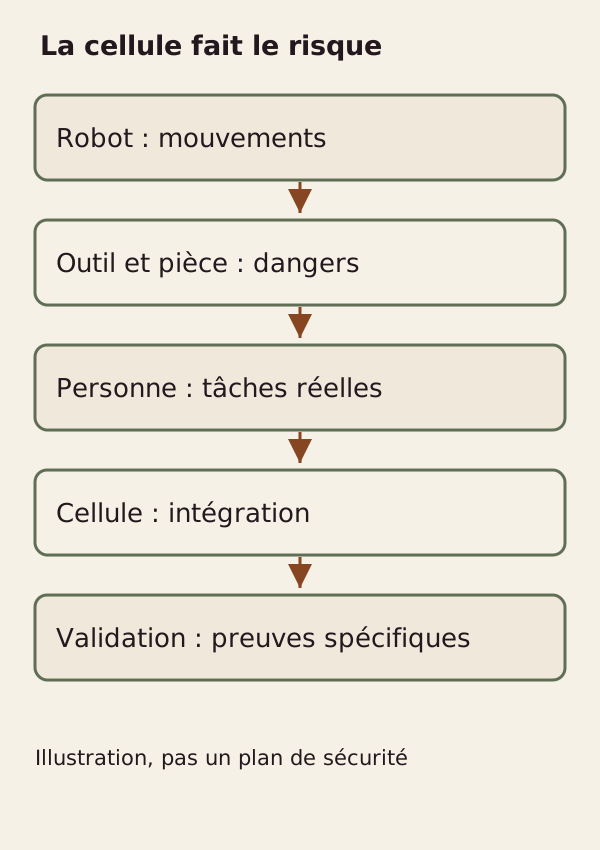
Le schéma identifie des éléments à examiner. Il ne constitue ni un plan d’implantation, ni un calcul de distance, ni une validation de sécurité.
Ce que dit la référence normative actuelle consultée
La fiche publique ISO 10218-2:2025 indique une édition publiée en février 2025 consacrée aux applications de robots industriels et aux cellules robotisées. Son périmètre couvre notamment conception, intégration, mise en service, fonctionnement, maintenance et fin d’utilisation. Cette portée confirme l’importance d’examiner l’ensemble de l’application.
La fiche distingue ce travail de celui consacré au robot lui-même dans la première partie de la série. Elle mentionne aussi des exclusions et des dangers qui ne sont pas couverts par cette seule référence. Une norme ne doit donc pas être traitée comme une réponse unique à toutes les situations, en particulier lorsque l’application relève d’un domaine particulier.
Seule la présentation publique a été consultée pour ce dossier. Le texte intégral de la norme n’a pas été acheté ni examiné. Aucune valeur limite, méthode d’essai ou conclusion de conformité n’en est déduite. La revue technique qualifiée devra vérifier les textes applicables et leur utilisation dans le contexte précis de l’installation.
La présence d’une référence normative dans une documentation commerciale doit être lue avec son objet : composant, fonction ou application complète. Il faut également connaître l’édition et les éléments effectivement vérifiés. Une référence sans rapport de validation ou sans périmètre clair ne permet pas au lecteur de déduire le niveau de sécurité de la cellule.
Une grille pour préparer la discussion technique
| Situation à décrire | Danger à examiner | Preuve à demander à l’équipe compétente |
|---|---|---|
| Saisie et déplacement | Contact, chute ou projection de pièce | Analyse de l’outil et de la préhension |
| Présence humaine | Collision ou coincement | Fonctions intégrées et validation |
| Changement de série | Configuration nouvelle | Évaluation de la modification |
| Incident et reprise | Mouvement inattendu | Procédure et responsabilités |
| Maintenance | Énergies et accès | Mesures adaptées à l’intervention |
| Travail quotidien | Contraintes physiques et mentales | Évaluation du poste et formation |
Cette grille est une aide à la préparation des questions, construite à partir des organismes de prévention consultés. Elle n’est pas une analyse de risques complète. Elle ne doit pas être utilisée comme une autorisation de travailler à proximité d’une machine ou comme une liste suffisante pour une réception technique.
L’organisation fait partie de la prévention
L’INRS insiste sur la formation, le suivi de l’activité et l’adaptation de l’organisation. La compétence nécessaire ne se limite pas à lancer un programme. Les personnes doivent comprendre les situations prévues, les limites de leur rôle et la manière de signaler une anomalie. Les fonctions techniques peuvent perdre leur efficacité si les usages réels s’éloignent de ce qui a été conçu.
Le projet doit également prévoir comment les retours du terrain sont examinés. Une difficulté récurrente, une intervention fréquente ou une gêne ergonomique peuvent révéler un écart entre la tâche imaginée et le travail effectué. Ce constat demande une analyse ; il ne justifie jamais de neutraliser une protection pour rendre le cycle plus rapide.
Pour une entreprise, demander une preuve liée à chaque phase du travail aide à comparer des propositions. Une solution qui automatise davantage de gestes peut encore laisser des interventions complexes. Le coût et la productivité annoncés doivent être examinés avec les conditions de sécurité et d’organisation nécessaires, sans les traiter comme des options ajoutées après coup.
Ce qui reste à démontrer : la sécurité d’une cellule particulière exige une évaluation et une validation documentées par les compétences appropriées. Le mot cobot indique une famille d’usages possibles, pas le résultat de cette démonstration. La bonne question porte sur la tâche complète et sur les preuves de maîtrise des dangers correspondants.
Un certificat doit être relié à son objet
Une documentation peut attester certaines caractéristiques d’un composant sans couvrir toutes les fonctions de l’installation finale. Le lecteur doit identifier l’équipement concerné, sa configuration et les conditions auxquelles l’attestation se rapporte. L’intégration d’autres éléments peut introduire des situations qui n’étaient pas comprises dans ce périmètre.
La fiche ISO consultée distingue justement le robot et l’application intégrée. Cette séparation invite à demander les preuves correspondant au système effectivement utilisé. Elle ne permet pas, seule, d’établir les obligations juridiques d’un cas particulier, lesquelles nécessitent une analyse compétente du contexte et des textes applicables.
Un dossier de réception utile doit donc relier les éléments techniques aux tâches prévues et aux vérifications effectuées. Une collection de brochures ne remplit pas cette fonction par son volume. Les documents doivent permettre de comprendre ce qui a été démontré, à quelle date et pour quel état de l’installation.
Sources et périmètre
Sources lues le 19 octobre 2026 : INRS, page du 17 mai 2021 ; OSHA, manuel technique, passages sur les dangers et l’intégration ; ISO, fiche publique 10218-2:2025. Le texte intégral de la norme n’a pas été consulté ; cette présentation documentaire ne constitue ni une analyse de risques de poste ni une validation de conformité.